


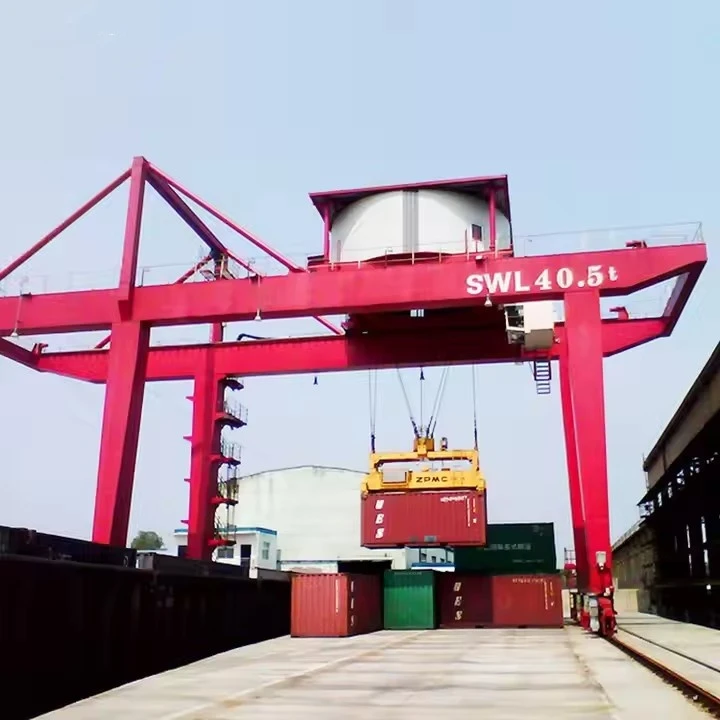


Konteynerler İçin Portal Vinç
Ürün Açıklaması
Konteyner Portal Vinç Çeşitleri
1. Kauçuk-Yorgun Köprülü (RTG) Vinç
Hareketlilik:Kauçuk tekerlekler üzerinde çalışır (ray gerektirmez).
Kullanım Durumu:Tersanelerde konteyner istifleme, intermodal terminaller.
İstifleme Yüksekliği:Tipik olarak 4-5 yüksek (1 üzeri 4).
Güç Seçenekleri:Dizel, elektrikli (E-RTG) veya hibrit.
2. Raylı-Monteli Köprülü (RMG) Vinç
Hareketlilik:Sabit raylar üzerinde hareket eder.
Kullanım Durumu:Yüksek{0}yoğunluklu terminaller, otomatik bağlantı noktaları.
İstifleme Yüksekliği:6-7'ye kadar yüksek (1'e 6).
Güç:Genellikle elektriklidir (şebekeyle-çalışır).
3. Kıyıya-Gönderme-(STS) Köprülü Vinç
Hareketlilik:Rıhtım boyunca raylar üzerinde çalışır.
Kullanım Durumu:Gemileri yükleme/boşaltma (gemi-karadan-karaya transfer).
Kaldırma Kapasitesi:50-100+ ton (ultra-büyük gemiler için).
4. Mobil Portal Vinç (Daha Küçük, Taşınabilir)
Hareketlilik:Geçici kurulumlar için tekerlekli veya paletli{0}}.
Kullanım Durumu:İnşaat sahaları, küçük depolar, acil durum lojistiği.
Kaldırma Kapasitesi:10-50 ton.
Doğru Portal Vinç Seçimi
Esneklik ve mobilite için → RTG
Yüksek otomasyon ve yoğun istifleme için → RMG
Liman rıhtım operasyonları için → STS
RTG, RMG ve STS Köprülü Vinçler
| Özellik | RTG Vinç | RMG Vinç | STS Vinç |
|---|---|---|---|
| Hareketlilik | Kauçuk lastikler | Raylar | Raylar (rıhtım kenarı) |
| Yığın Yüksekliği | 4-5 yüksek | 6-7 yüksek | Yok (karaya-gönderme-) |
| Otomasyon | Olası | Yaygın | Gelişmiş |
| Maliyet | Orta | Yüksek | Çok Yüksek |
| En İyisi | Orta yarda | Yüksek-yoğunluklu terminaller | Liman rıhtımları |
Çekirdek Bileşenler PLC, Motor, Rulman, Şanzıman, Motor, Basınçlı Kap, Dişli, Pompa
Menşe Yeri Henan, Çin
Garanti 1 Yıl
Ağırlık (KG) 30000 kg
Uygulama Prekast sahası, şantiye, depo vb.
Ürün adı 40 tonluk çatallı taşıyıcı kauçuk yorgun tek kirişli portal vinçler
A Tipi Vinç, Tek Kirişli, Çift Kirişli İstif Taşıyıcı
Kaldırma mekanizması Müşteri Gereksinimleri
Kontrol Yöntemi Kabin Kontrolü+Uzaktan Kumanda
Kaldırma Kapasitesi 5~1200 Ton
Çoklu Yönlendirme Modları Düz gitme, enine ilerleme, atlıkarınca yönlendirme vb.
Yerinde-ve çevrimiçi olarak yükleyin
Motor Ünlü marka
Çalışma Görevi A3~A5

Resimler ve Bileşenler
A konteyner portal vincinakliye konteynırlarının verimli şekilde taşınması için tasarlanmış karmaşık bir makinedir. Aşağıda ana bileşenlerinin ayrıntılı bir dökümü bulunmaktadır:
1. Yapısal Bileşenler
A. Portal Çerçevesi (Ana Köprü)
Çalışma alanını kapsayan birincil-yük taşıyıcı yapı.
Ağır yüklere dayanacak şekilde-yüksek mukavemetli çelikten yapılmıştır.
Desteklerarabası, vinç ve yayıcı.
B. Ayaklar ve Uç Taşıyıcılar
Portal çerçevesini tutan dikey destekler.
Şunlarla donatılmıştır:
Kauçuk lastikler (RTG)hareketlilik için.
Ray tekerlekleri (RMG/STS)yönlendirilmiş hareket için.
Bazı modellerde varhidrolik bacaklarstabilizasyon için.
C. Bom (STS Vinçler için)
Gemilerin üzerinden ulaşmak için uzatılabilir kol.
Orsa (ayarlanabilir-açı) veya sabit tasarım.
 |
 |
2. Kaldırma ve Taşıma Sistemi
A. Kaldırma Mekanizması
Elektrik veya hidrolik motorlarkaldırmaya güç verin.
Şunları içerir:
Tel halatlar ve makaralar(kaldırmak için).
Tamburlar ve kasnaklar(kablo yönetimi için).
Kaldırma kapasitesi:30–100+ ton(tipine bağlı olarak).
B. Arabalı Sistem
Portal kirişi boyunca yatay olarak hareket eder.
Taşırkaldırma ve yayıcıhassas konumlandırma için.
Olabilirmanuel, yarı{0}}otomatik veya tam otomatik.
C. Yayıcı (Konteyner Kaldırıcı)
Konteynerlere şununla bağlanır:büküm kilitleri.
Ayarlanabilir20 ft, 40 ft, 45 ft ve yüksek-küpkonteynerler.
Bazıları varotomatik-kilitlemeDaha hızlı işlemler için.
 |
 |
3. Hareketlilik ve Sürüş Sistemi
A. Seyahat Mekanizması
GZT:Serbest hareket için lastik tekerlekler (8-16 tekerlek).
RMG/STS:Hassas hizalama için raylı-kılavuzlu tekerlekler.
B. Tahrik Motorları ve Güç Kaynağı
Dizel{0}}elektrik(geleneksel RTG'ler).
Elektrik (E-RTG)kablo makarası veya pil aracılığıyla.
Hibrit(yakıt tasarrufu için dizel + akü).
C. Direksiyon ve Frenleme
RTG Direksiyon Modları:
Yengeç direksiyonu(çapraz hareket).
90 derece direksiyon(sert dönüşler).
Fren Sistemi:
Disk frenler + rejeneratif frenleme (E-RTG'ler için).
Acil durdurma fonksiyonları.

4. Kontrol ve Otomasyon Sistemleri
A. Operatör Kabini
Görünürlük için portala monte edilmiştir.
Şununla donatılmıştır:oyun çubukları, dokunmatik ekranlar ve kameralar.
B. Uzaktan Kumanda (İsteğe Bağlı)
Zemin seviyesinden kablosuz çalışma.
Kalabalık sahalarda güvenliği artırır.

C. Otomasyon ve Akıllı Özellikler
-sallanma önleyici sistem(daha düzgün yük taşıma).
Lazer tarayıcılar ve kameralar(engel tespiti).
GPS/RTK konumlandırma(otomatik istifleme için).
Yapay zeka-tabanlı optimizasyon(rota planlaması için).


5. Güvenlik ve Yardımcı Bileşenler
A. Denge Ayakları/Stabilizatörler
Kaldırma sırasında devrilmeyi önlemek için uzatılabilir destekler.
B. Rüzgar Dayanım Sistemleri
Anemometre(rüzgar hızı sensörü).
Şiddetli rüzgarlarda otomatik kapanma.
C. Aydınlatma ve Sensörler
LED çalışma lambalarıgece operasyonları için.
Yük sensörleri(aşırı yüklemeyi önler).
Yakınlık sensörleri(çarpışmadan kaçınma).

6. İsteğe Bağlı Eklentiler-
Jeneratör setleri(yedek güç).
Pil paketleri(elektrikli RTG'ler için).
Otomatik istifleme yazılımı(akıllı terminaller için).

Eskiz

Avantajları
Konteyner Köprülü Vinçlerin Avantajları:
Yüksek Verimlilik
Hızlı konteyner elleçleme (RTG'ler için 30-50 hareket/saat)
İstifleyicilerden veya forkliftlerden daha hızlı
Eş zamanlı yatay/dikey hareket kabiliyeti
Alan Optimizasyonu
Dikey istifleme (RMG'ler için en fazla 7 konteyner yüksekliğinde)
Dar çalışma koridorları (RTG'ler için 15 m'ye kadar)
Yerdeki yuvalara göre %40-60 daha iyi bahçe alanı kullanımı
Operasyonel Esneklik
Mobil RTG'ler gerektiği gibi yeniden konumlandırılabilir
Birden fazla konteyner boyutunu (20'-53') kullanın
Her türlü hava koşulunda çalışabilir
Maliyet Etkinliği
Daha düşük işçilik maliyetleri (vinç başına 1 operatör)
Daha az yakıt tüketimi (E-RTG'ler ~%50 daha az enerji kullanır)
Minimum zemin altyapısı gerekli
Otomasyon Potansiyeli
Tam otomatik versiyonlar mevcut
Terminal işletim sistemleriyle entegrasyon
Uzaktan izleme ve kontrol yetenekleri
Güvenlik Özellikleri
Çarpışma önleme sistemleri-
Yük anı göstergeleri
Otomatik salınım kontrolü
Başvuru
Liman Konteyner Terminalleri
Bahçede istifleme ve geri alma
Kamyon yükleme/boşaltma işlemleri
Terminaller arası{0}transferler
Intermodal Tesisler
Demiryolu-kamyona-transferler
Konteyner sahası yönetimi
Çapraz{0}yerleştirme işlemleri
Depo Operasyonları
Boş konteyner depolama
Konteyner bakım ve onarımı
Ekipman hazırlama alanları
Özel Uygulamalar
Proje kargo elleçleme
Ağır kaldırma işlemleri
Askeri lojistik desteği
Vinçüretme prosedür
1. Tasarım aşaması: Müşterinin ihtiyaçlarına ve çalışma ortamına göre nominal yük, açıklık ve kaldırma yüksekliği gibi vincin parametrelerini belirleyin. Tasarımın güvenlik standartlarını ve kullanım gereksinimlerini karşıladığından emin olmak için ana kiriş, uç kiriş, vinç, kaldırma mekanizması vb. dahil olmak üzere ayrıntılı yapısal tasarım gerçekleştirin. Yapının stabilitesini ve dayanıklılığını sağlamak için genellikle yüksek-mukavemetli çelik olmak üzere, tasarıma göre uygun malzemeleri seçin.
2. İmalat aşaması: Tasarım çizimlerine göre gerekli hammadde ve parçaları hazırlayın. Ana kirişler ve uç kirişler gibi yapısal bileşenleri hazırlamak için çeliği kesin, bükün ve şekillendirin. Çeşitli bileşenleri kaynaklayın ve bunları genel bir yapı halinde birleştirin. Bu adım, güç ve stabilite sağlamak için garantili kaynak kalitesi gerektirir.
3. İşleme: Boyutlarının ve doğruluğunun gereksinimleri karşıladığından emin olmak için motorlar, dişliler, rulmanlar vb. gibi temel bileşenlerin işlenmesi. Bileşenlerin-boyama ve galvanizleme gibi korozyon önleyici işlemleri, ekipmanın dayanıklılığını ve estetiğini artırır.
4. Elektrik sisteminin kurulumu: Motorlar, kontrolörler, anahtarlar, sensörler ve alarm sistemleri gibi elektrikli bileşenlerin kurulumunu yapın. Elektrik sisteminin normal çalışmasını sağlamak için kabloları bağlayın ve kablolayın.
5. Montaj aşaması: Tüm bileşenleri ve sistemleri bir bütün olarak monte edin, kaldırma mekanizmasını, araba çalıştırma mekanizmasını ve kontrol sistemini bağlayın. Tüm bileşenlerin ve sistemlerin düzgün çalıştığından emin olmak için monte edilmiş vincin kapsamlı bir incelemesini yapın ve ön hata ayıklamayı gerçekleştirin.
6. Test aşaması: Yapısal sağlamlığı ve stabiliteyi kontrol etmek için vinç üzerinde statik yük testi yapın. Performansının tasarım gerekliliklerini karşıladığından emin olmak için vinç üzerinde kaldırma, hareket ettirme, frenleme ve diğer işlevlere ilişkin testler de dahil olmak üzere dinamik testler gerçekleştirin. Çalışma sırasında ekipmanın güvenliğini sağlamak için limit anahtarları, aşırı yük koruması vb. gibi güvenlik cihazlarının fonksiyonlarını kontrol edin.
7. Kalite kontrol: Endüstri standartlarına ve müşteri gereksinimlerine uygunluğu sağlamak için üretim sürecindeki her bağlantıda kalite kontrolü gerçekleştirin. Daha sonraki izlenebilirlik ve analiz için üretim sürecindeki çeşitli verileri ve denetim sonuçlarını kaydedin.
8. Teslimat ve kurulum: Tamamlanan vinci, nakliye sırasında hasar görmemesini sağlayacak şekilde paketleyip nakliyeye hazırlayın. Vinci kurulum için müşterinin sahasına teslim edin ve yerinde-hata ayıklama ve kabul işlemini gerçekleştirin. Vincin kullanımı ve bakımı konusunda yetkin olduklarından emin olmak için müşterilere operasyon eğitimi verin.

Atölye görünümü:
Şirket, akıllı bir ekipman yönetimi platformu kurdu ve 310 set (set) taşıma ve kaynak robotu kurdu. Planın tamamlanmasının ardından 500'den fazla set (set) olacak ve ekipman ağ oluşturma oranı %95'e ulaşacak. 32 kaynak hattı devreye alındı, 50 adet kurulması planlanıyor ve tüm ürün hattının otomasyon oranı %85'e ulaştı.


Popüler Etiketler: konteynerler için portal vinç, konteynerler için Çin portal vinç üreticileri, tedarikçiler, fabrika
Bunları da sevebilirsiniz


Soruşturma göndermek